Aux Arts et métiers, les jumeaux numériques facilitent l'accès aux robots pour les étudiants
Aux Arts et Métiers, le projet JENII intègre activement les jumeaux numériques dans l'environnement d'apprentissage. Une approche qui permet de faciliter l'accès à des équipements coûteux et complexes.
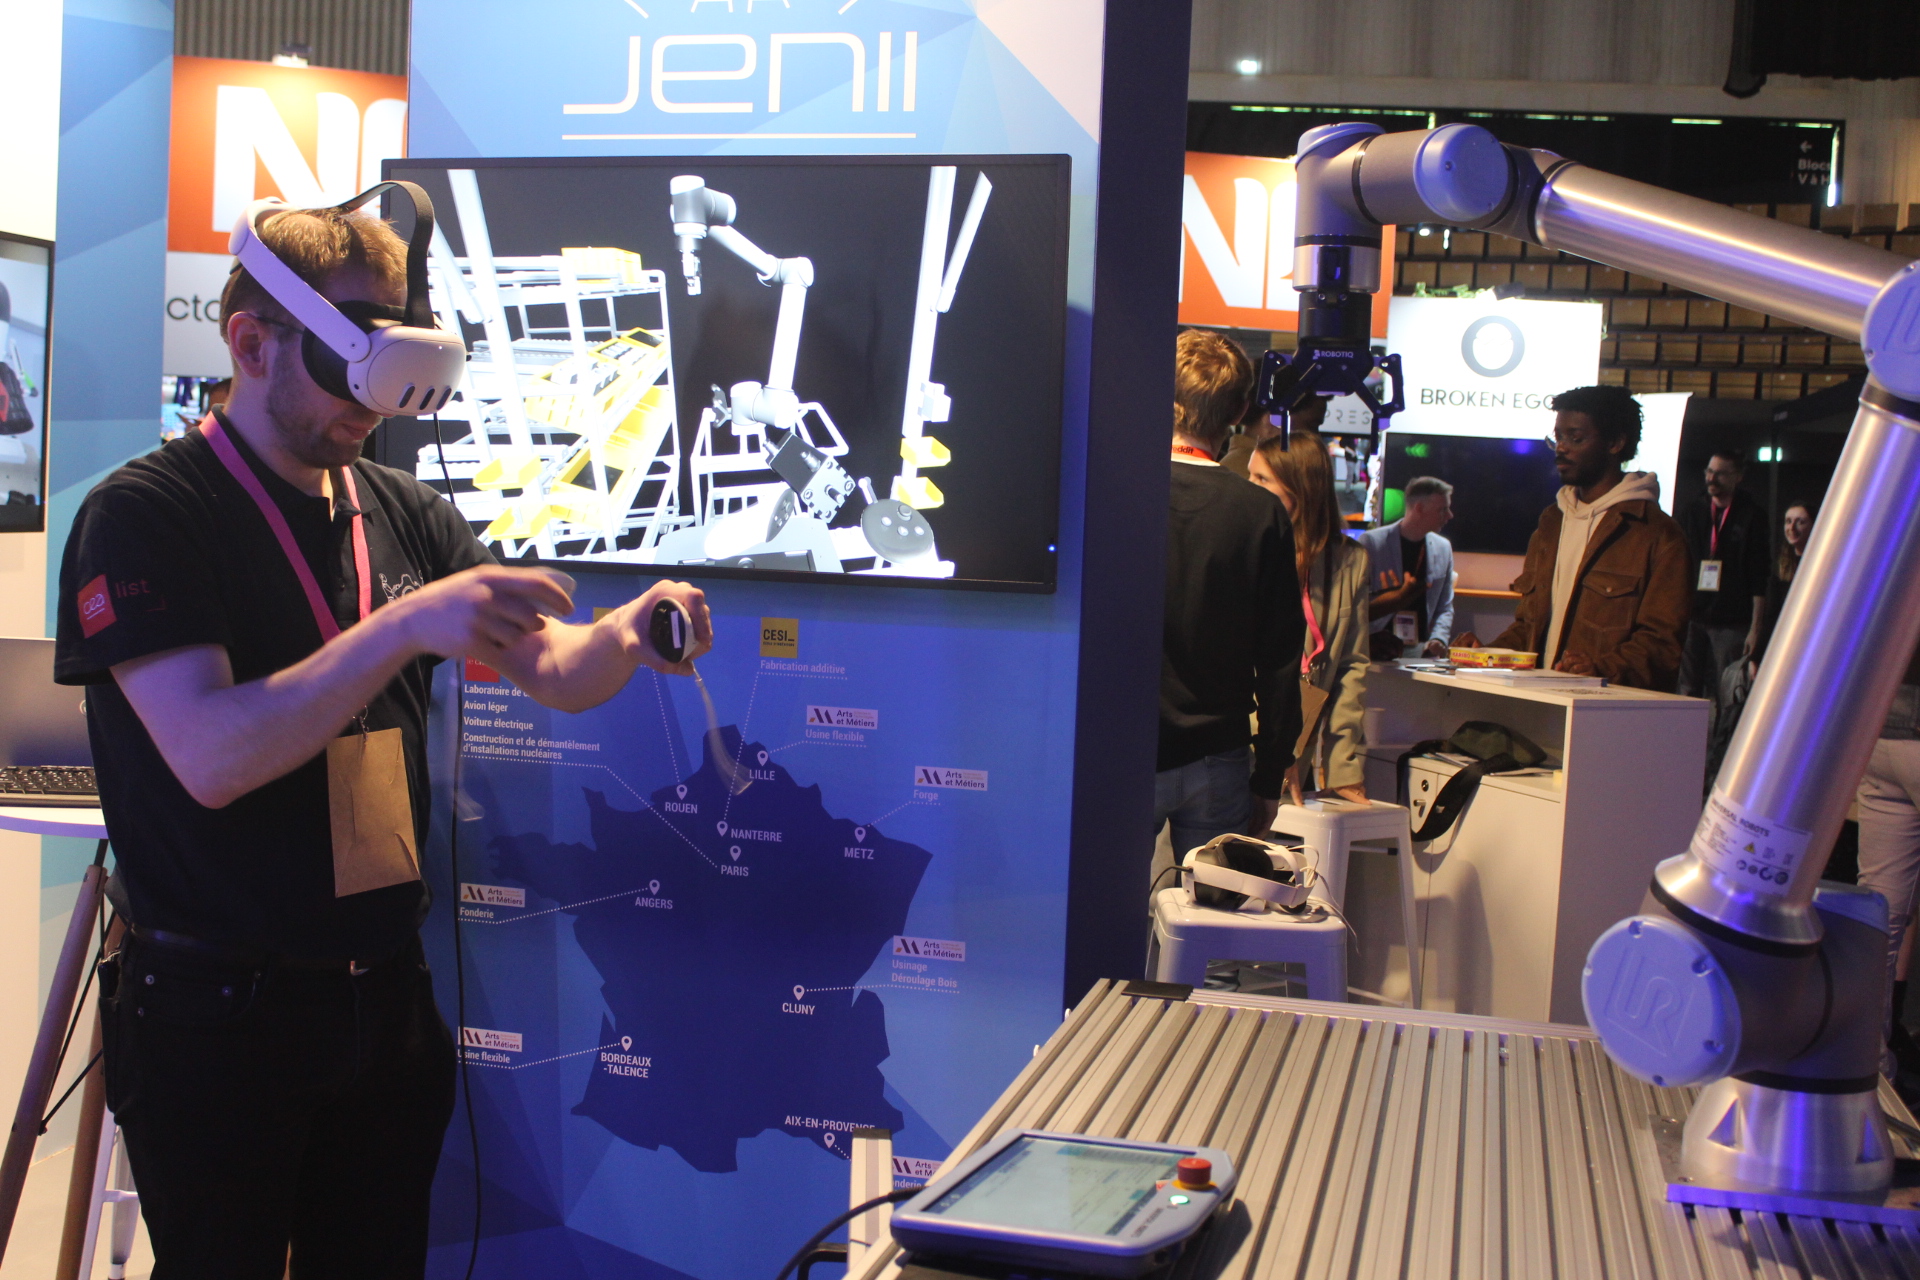
Lors du salon Laval Virtual 2025, les Arts et métiers, en collaboration avec le CEA, proposaient une démonstration d'un bras robot synchronisé avec un jumeau numérique, manipulable via une expérience de réalité virtuelle. Une façon de présenter le projet JENII (Jumeaux d’Enseignement Numériques Immersifs et Interactifs), dédié à la formation à travers l'intégration de jumeaux numériques et environnements virtuels immersifs. Lancé en 2021, JENII a été sélectionné parmi les 17 lauréats de l’appel à manifestations d’intérêt «Démonstrateurs Numériques dans l’Enseignement Supérieur» lancé dans le cadre du PIA4 (Programme d'Investissement d'Avenir). Coordonné par Arts et Métiers, ce projet est également porté par le CEA, le Conservatoire National des Arts et Métiers (CNAM) et le CESI.
«Toutes les machines ne sont pas toujours disponibles dans tous les lieux de formation», souligne Luc Wild, ingénieur en technologies immersives au CEA List. L'accès à des jumeaux numériques de robots et machines sophistiquées permet donc de faciliter l'accès à ces outils pour améliorer l'apprentissage. «Les étudiants bénéficient également d'une expérience plus personnalisée, qui permet d'aller plus à son rythme», ajoute l'ingénieur. Au-delà de cette facilitation, le dispositif permet aussi de former les futurs ingénieurs aux jumeaux numériques, outil relativement nouveau qu'ils seront certainement amenés à rencontrer dans les industries.
Simulation ou contrôle à distance
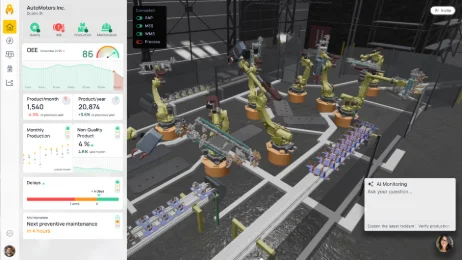
Les jumeaux numériques proposés sont manipulables en réalité virtuelle ou en réalité mixte. Chaque robot physique est synchronisé sur sa version numérique en temps réel, grâce à des indicateurs de données précis. Des applications sont donc possibles dans une optique de simulation pure ou de contrôle à distance. «Cela permet bien sûr de s'entraîner, mais aussi de mieux comprendre les mouvements du robot pour optimiser son utilisation. Par exemple, il est possible d'ajouter des mesures de sécurité qui sont physiquement représentées grâce à la réalité mixte. On peut ainsi voir plus clairement les gestes à éviter.» Le jumeau numérique offre aussi la possibilité de collaborer à plusieurs sur un même ouvrage.
Côté matériel, la structure s'est tournée vers un Meta Quest 3 pour la réalité virtuelle. Elle a débuté pour le moteur graphique avec Unity, mais a changé récemment d'outil pour privilégier Unreal: «nous souhaitions être un peu plus indépendants du moteur graphique », explique Luc Wild. Nous développons aussi un moteur physique qui fait de la simulation robotique fine.»