À Global Industrie 2026, Universal Robots dévoile une solution mêlant cobotique et jumeau numérique. Objectif : simuler, optimiser et transformer les processus industriels en temps réel.

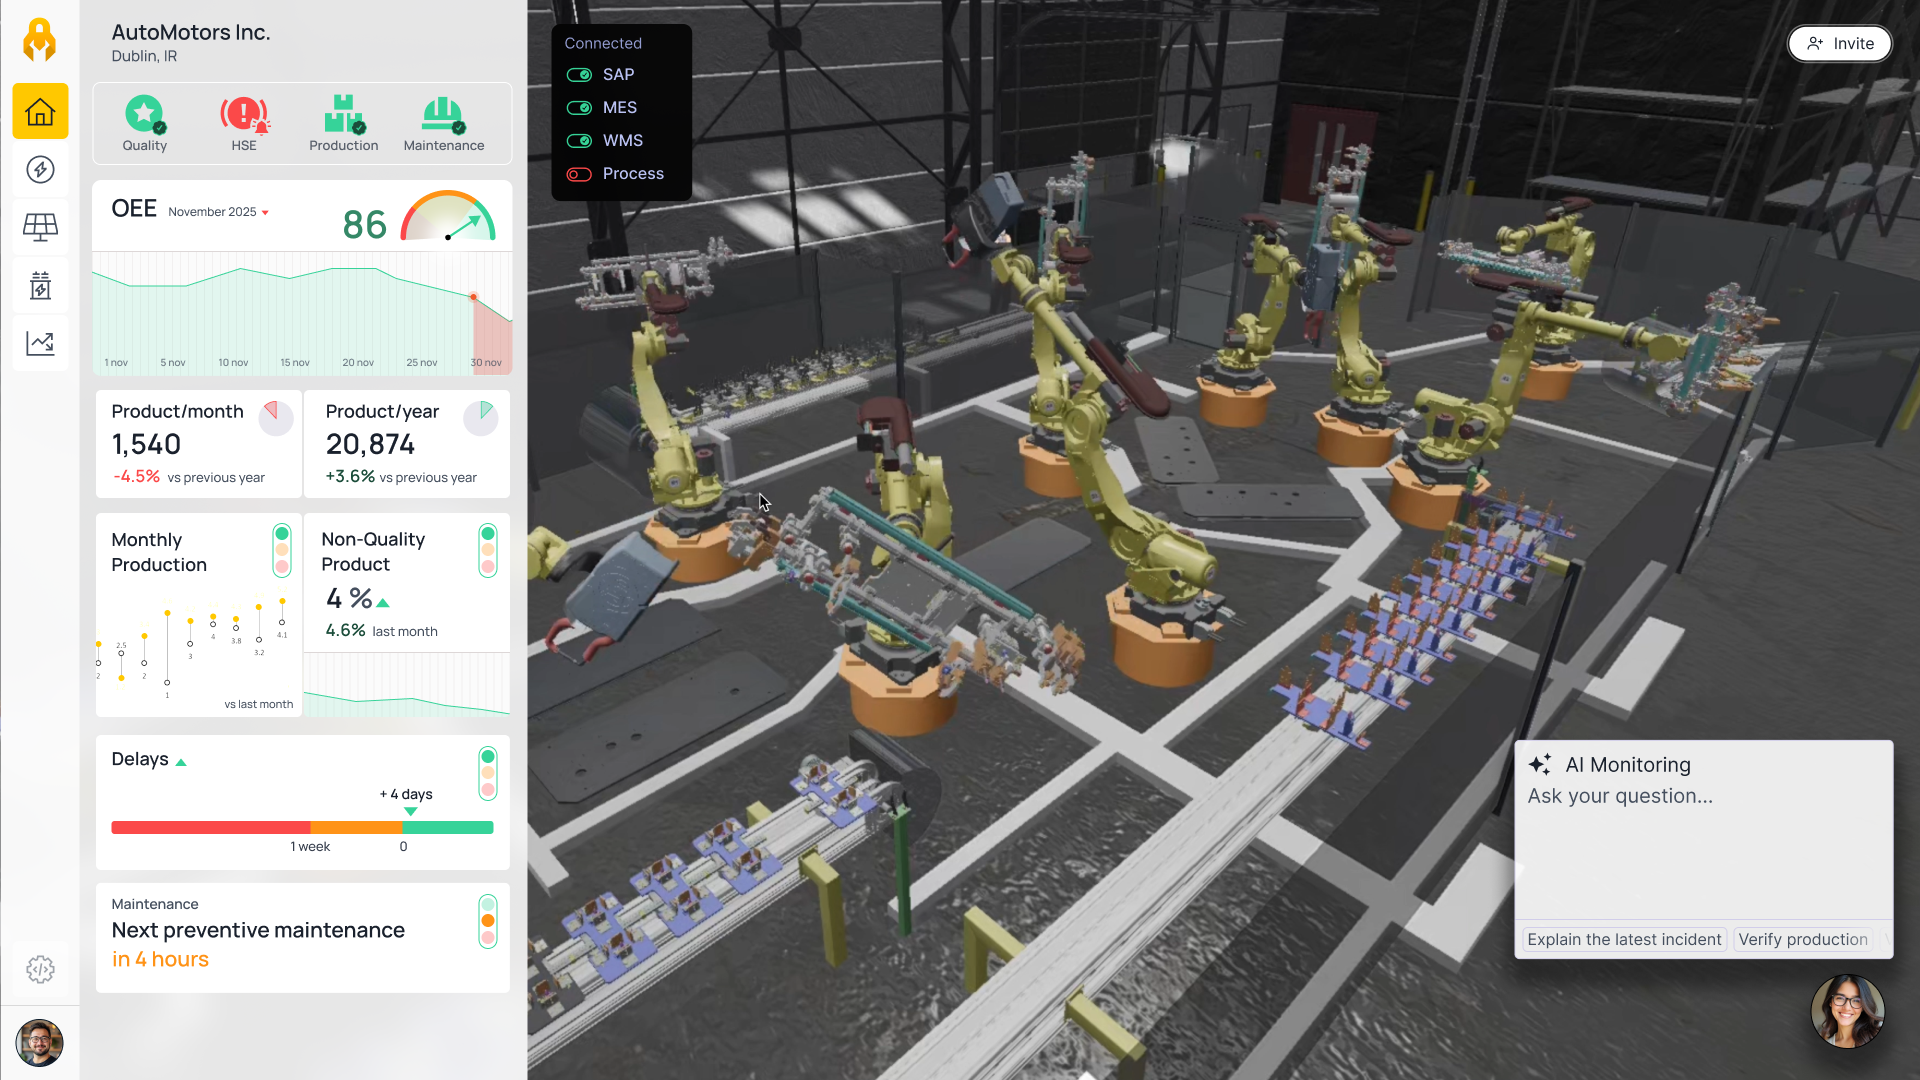
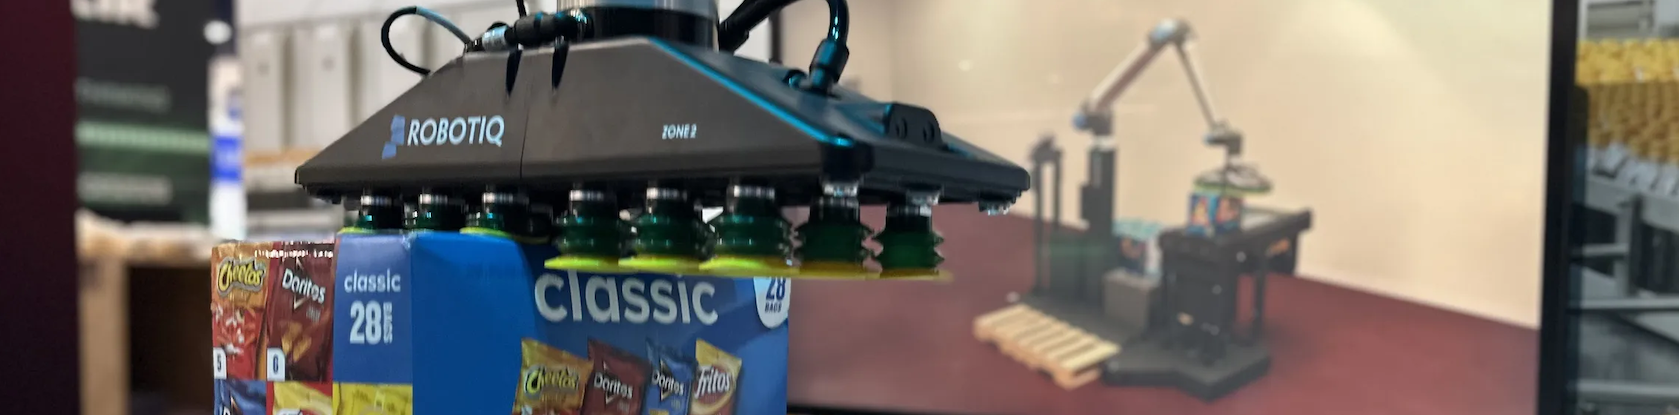
À l’occasion du salon Global Industrie 2026, Universal Robots a dévoilé, aux côtés de Robotiq et de Siemens, une solution de palettisation de nouvelle génération intégrant un jumeau numérique. Cette démonstration illustre une tendance de fond: l’intégration croissante des technologies de simulation et d’analyse en temps réel au cœur des systèmes robotisés industriels. La solution associe le cobot UR20, la cellule PAL Ready de Robotiq et l’environnement logiciel de Siemens, notamment son Digital Twin Composer. L’ensemble permet de capter des données en temps réel via les équipements et de les exploiter dans un jumeau numérique capable de simuler et d’optimiser les opérations. «L’idée, c’est vraiment de fluidifier et de simplifier la partie intégration et le travail entre les différents bureaux», explique Kevin Kamtchouang, ingénieur d’application chez Universal Robots. En réunissant automaticiens, roboticiens et équipes méthodes autour d’un même environnement virtuel, le jumeau numérique devient un outil de collaboration transverse. L’un des apports majeurs réside dans la capacité à anticiper les déploiements. «On va venir préprogrammer, prétester l’ensemble et faire une programmation en amont pour simplifier l’intégration réelle, précise Kevin Kamtchouang . Cette approche permet non seulement de réduire les temps d’installation, mais aussi de tester différents scénarios d’implantation, en trouvant le meilleur lieu pour installer le robot».
Le jumeau numérique, levier d’intégration et d’optimisation continue
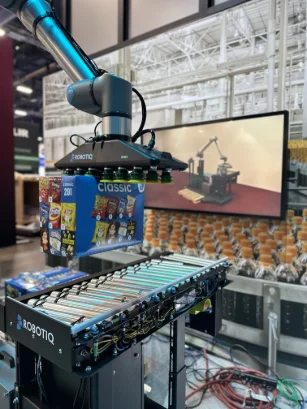
Le jumeau numérique joue également un rôle clé dans l’optimisation continue des systèmes en production. Les données issues des cobots sont remontées et analysées afin d’ajuster les paramètres de fonctionnement. «Ça permet de proposer des trajectoires un peu plus optimisées, des vitesses d’accélération plus optimisées, des prises et des déposes plus optimisées», détaille l’ingénieur. Dans cette logique, le robot devient un véritable capteur intégré au système industriel: «Le bras est aussi un vecteur comme un capteur IoT». Cette capacité à reproduire fidèlement le comportement réel constitue un autre atout clé. « On donne la possibilité d’envoyer des informations en temps réel comme la position de chacune des articulations, les vitesses, les accélérations. Ces données permettent de reproduire les mouvements réels du robot dans la partie simulation et d’évaluer précisément l’impact de toute modification avant sa mise en œuvre». Si la démonstration présentée sur le salon porte sur un cas de palettisation, les perspectives d’usage dépassent largement ce cadre. «Ça peut fonctionner dans tout type d’industrie », affirme Kevin Kamtchouang. Chargement et déchargement de machines, adaptation à de nouvelles pièces ou reconfiguration de lignes de production sont autant de scénarios envisageables. «On viendrait sur le jumeau numérique redéfinir des nouvelles pièces, redéfinir des trajectoires, les optimiser avant de les implémenter directement sur le robot». Enfin, cette initiative s’inscrit dans une dynamique plus large d’intégration des technologies émergentes. « Avec l’émergence des nouvelles technologies, de l’intelligence artificielle, on souhaite être à la pointe et donner la possibilité de mettre en application ces technologies au service de la production », conclut notre interlocuteur. À travers cette collaboration, Universal Robots, Robotiq et Siemens illustrent une évolution majeure de la robotique collaborative avec le passage du robot autonome au système intelligent connecté, piloté par la donnée et enrichi par le jumeau numérique.
✍️ Xavier Fodor