Des jumeaux pour «augmenter» les travailleurs du nucléaire
Dans le secteur du nucléaire, certains travailleurs doivent intervenir dans des milieux tellement irradiés qu'ils opèrent à distance, via des bras robotiques. AtomXR, jeune start-up née en 2024, se penche sur différents usages du jumeau numérique qui permettraient d'améliorer l'efficacité de ces opérations.
La filière du nucléaire représentait en France près de 200.000 emplois en France selon Pôle emploi. Si tous n'interviennent pas dans des milieux à risque, ils sont tout de même plusieurs milliers à travailler régulièrement dans des zones les exposant à des niveaux de radiation impactants. AtomXR, start-up incubée par le CEA (Commissariat à l'énergie atomique et aux énergies alternatives) et fondée en 2024, se penche sur cette problématique épineuse pour proposer des solutions portant notamment sur les opérations à distance.
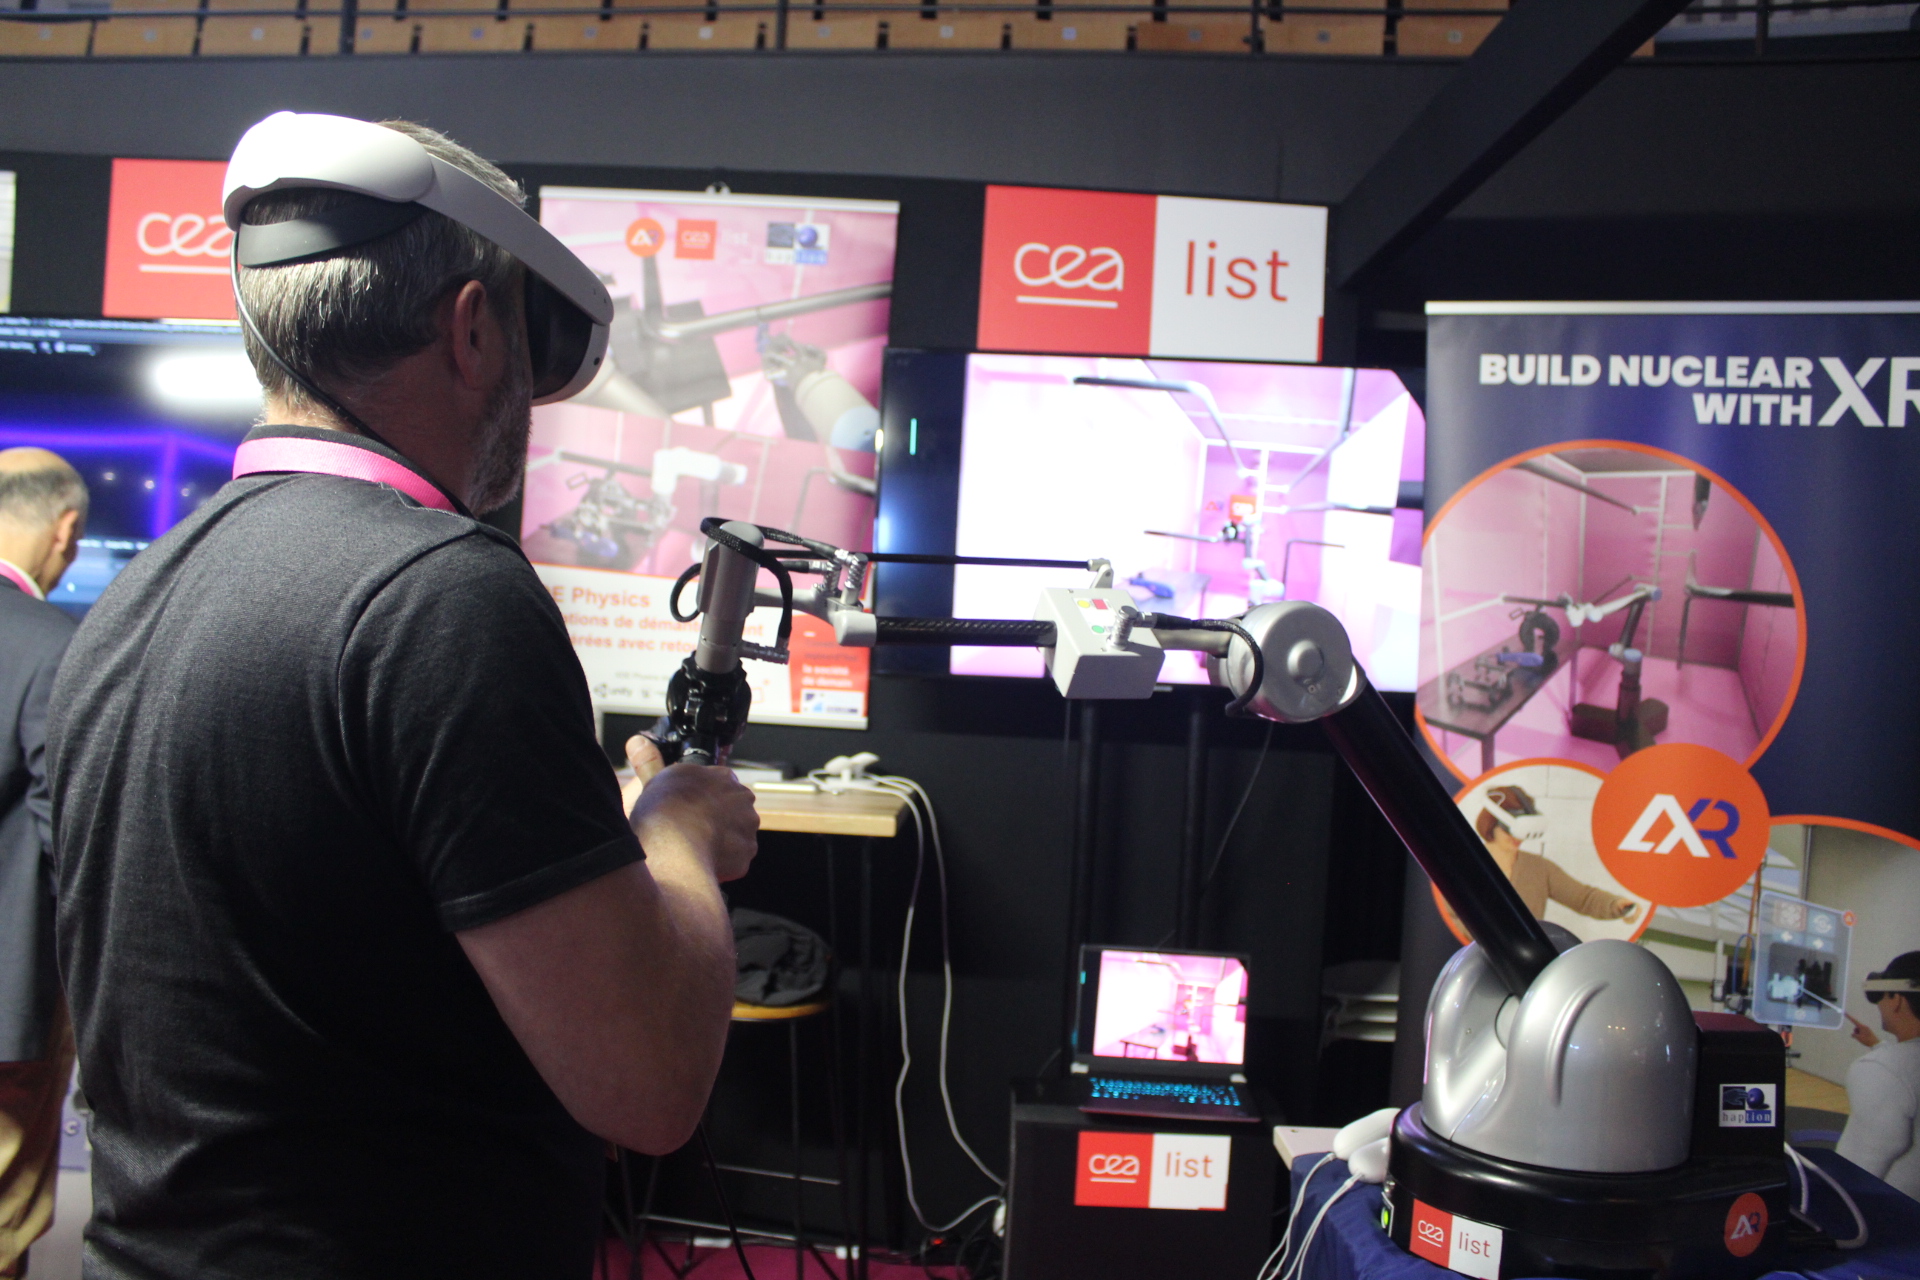
«Concrètement, l'opérateur dans le nucléaire a des bras robotiques de manipulation: un bras maître, qu'il manipule, et un bras esclave auquel ses mouvements sont retransmis. Il voit sa scène à travers une vitre qui fait un mètre d'épaisseur. Il en a donc une vision assez médiocre», décrit Fabien Ferlay, fondateur de AtomXR. Pour s'attaquer à cette question, il a couplé robotique et jumeau numérique. Grâce à un moteur physique, il a fait en sorte que bras maître, bras esclave et jumeau numérique du bras robotique opèrent de façon parfaitement synchronisée. «Les efforts du vrai robot, de la scène 3D ou du bras maître sont combinés dans le moteur physique pour que les efforts de l'un agissent sur les autres; c'est multidirectionnel», explique-t-il.
Un retour kinesthésique
Dans un premier temps, la start-up s'est concentrée sur un retour haptique kinesthésique du bras esclave vers le bras maître, qui permet à l'opérateur de mieux "sentir" ses mouvements, à défaut de les voir réellement. Lors du salon Laval Virtual, la démonstration était faite via un robot Virtuose de chez HAPTION, qui permettait de manipuler un jumeau numérique de robot en sentant le retour d'effort. «L'une de nos particularités est que nous utilisons XDE, un moteur physique du CEA, qui fait de la physique réaliste. Il est particulièrement adapté pour l'ingénierie et l'industrie, contrairement aux moteurs physiques de jeux vidéo qui sont plutôt là pour raconter une histoire. Il propose aussi des temps de rafraîchissement de l'ordre de la milliseconde, donc suffisamment élevés pour faire de l'haptique , détaille Fabien Ferlay. Le moteur de rendu utilisé à l'heure actuelle est Unreal Engine.
Mais le projet ne s'arrête pas là. Lauréate de l'appel à projets EUROfusion FUTTA (Fusion Technology Transfer Activity), AtomXR cherche dans ce cadre à augmenter la perception de l'opérateur au moyen de la réalité étendue. «Grâce à l'haptique, le cerveau comprend que "ça touche", mais il ne comprend pas forcément dans quelle direction, de quelle façon», pose le fondateur de la start-up. L'idée serait donc, en plus du retour haptique, de lui permettre de visualiser, potentiellement au moyen d'un casque de VR, le jumeau numérique du bras esclave en action pour mieux percevoir ce qu'il fait.
L'une des difficultés de ce projet réside dans l'apport de données nécessaire à la fidélité du jumeau numérique. En effet, peu de capteurs sont capables de résister à un environnement fortement radioactif. Pour le moment, l'utilisation de robots électriques, et non uniquement mécaniques, permet de capter ses mouvements et de les retransmettre au jumeau. Quant à l'environnement, c'est plus complexe. «Nous utilisons des scans du bâtiment, ce qui permet d'avoir un "T0". En y positionnant le robot, nous pouvons suivre son évolution. Il faudra combiner cela à différents types de vision, et voir ce qui est techniquement possible, les capteurs que nous avons le droit d'utiliser…» L'objectif serait d'appliquer ce projet à des opérations de démantèlement, lors desquelles le travailleur est parfois loin du lieu où il opère. La livraison du projet FUTTA est prévue pour le mois d'octobre 2025. En attendant, d'autres applications du jumeau numérique sont déjà en développement, notamment dans la formation des opérateurs.
irfm.cea.fr/2024/04/atom-xr-une-start-up-du-cea-irfm-au-service-du-nucleaire-2/