Jumeaux numériques de dents : de la VR à l'haptique
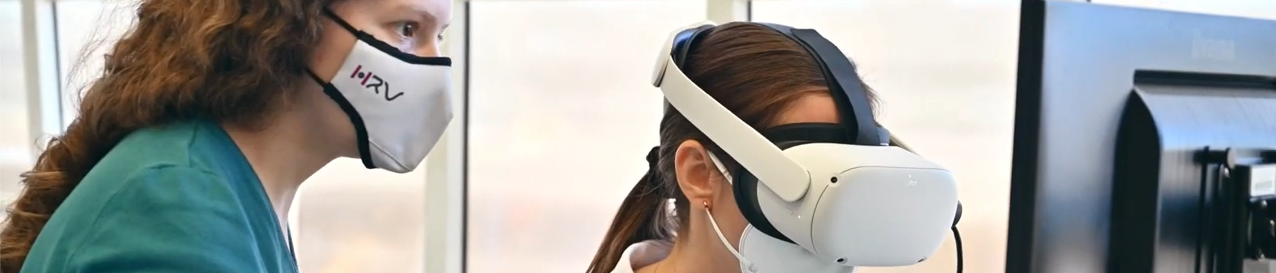
Modéliser des jumeaux numériques de dents pour permettre aux étudiants en chirurgie dentaire de s'entraîner en toute sécurité… C'est l'idée développée depuis 2013 par Arnaud Cosson, fondateur de HRV. Cette entreprise est à l'origine de la technologie Virteasy Dental, un système qui permet de visualiser et d'interagir avec des mâchoires numériques.
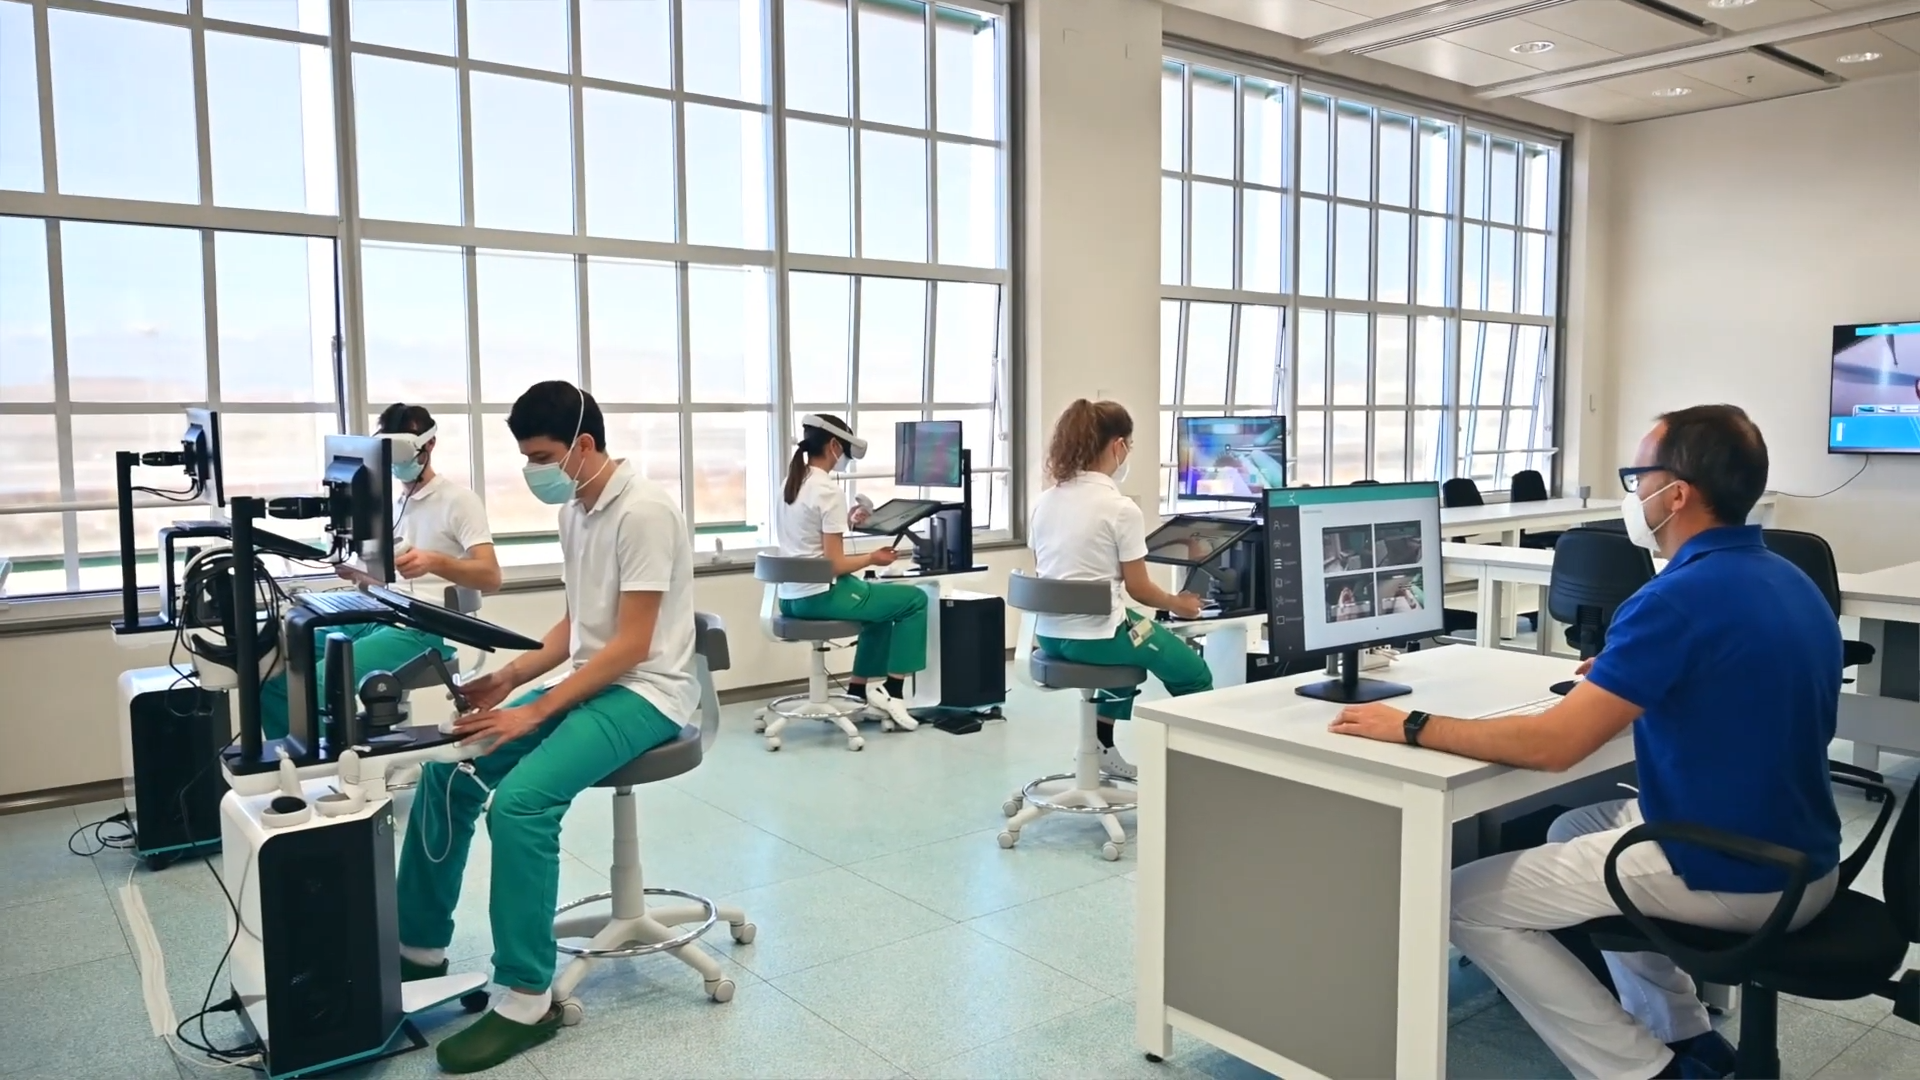
«Nous en avons vendu environ 200, dans le monde entier», explique Arnaud Cosson. Virteasy Dental est utilisé dans les organismes de formation aux soins dentaires, par les élèves qui débutent. Pour développer ce système, HRV a travaillé avec l'Université de Sheffield, au Royaume-Uni, qui leur a fourni une base de données de dents scannées en trois dimensions, à un degré de précision très fin. Cette base est enrichie par des scans effectués sur des patients issus des écoles elles-mêmes.
Le scan 3D génère un nuage de points qui permet de situer très précisément la matière dans l'espace, mais aussi de déterminer sa densité. Un point crucial pour créer des jumeaux numériques de dents. En effet, cet élément du corps humain est plutôt complexe. «Il y a trois matériaux différents dans une dent. L'émail, la dentine, et la pulpe, qui n'ont pas la même densité», précise Arnaud Cosson. Sur cette dent, les étudiants peuvent implémenter des caries depuis une bibliothèque afin de simuler une chirurgie.
Aider le chirurgien qui travaille presque à l’aveugle
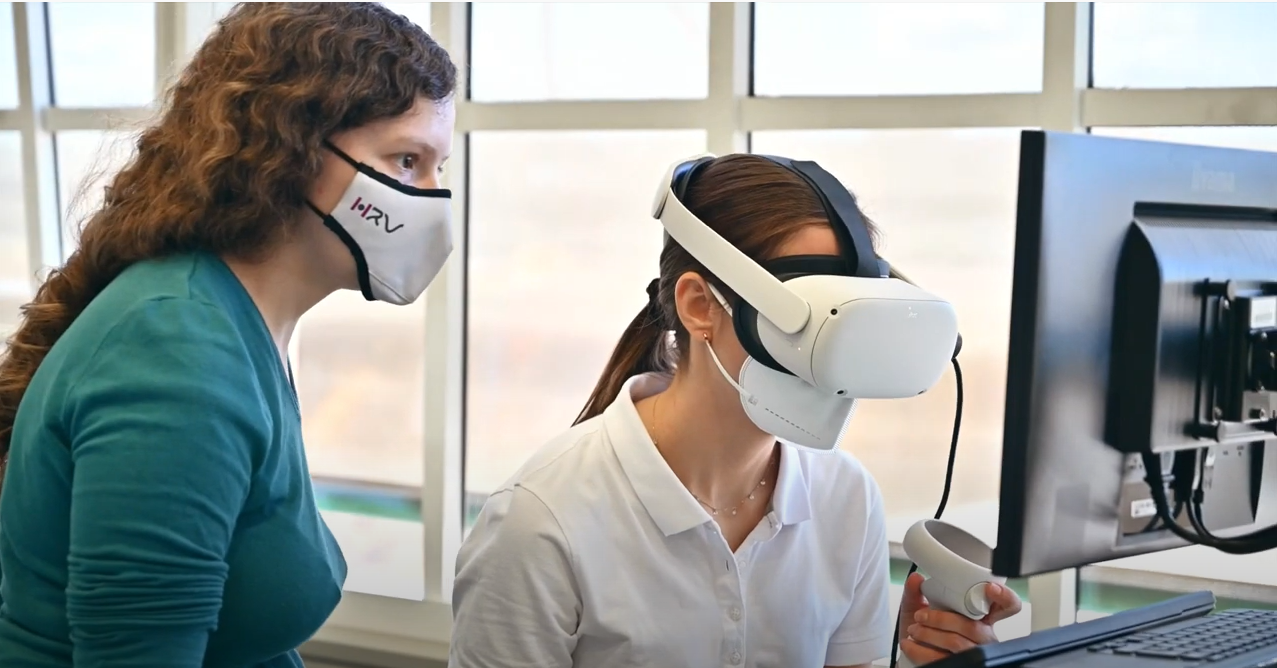
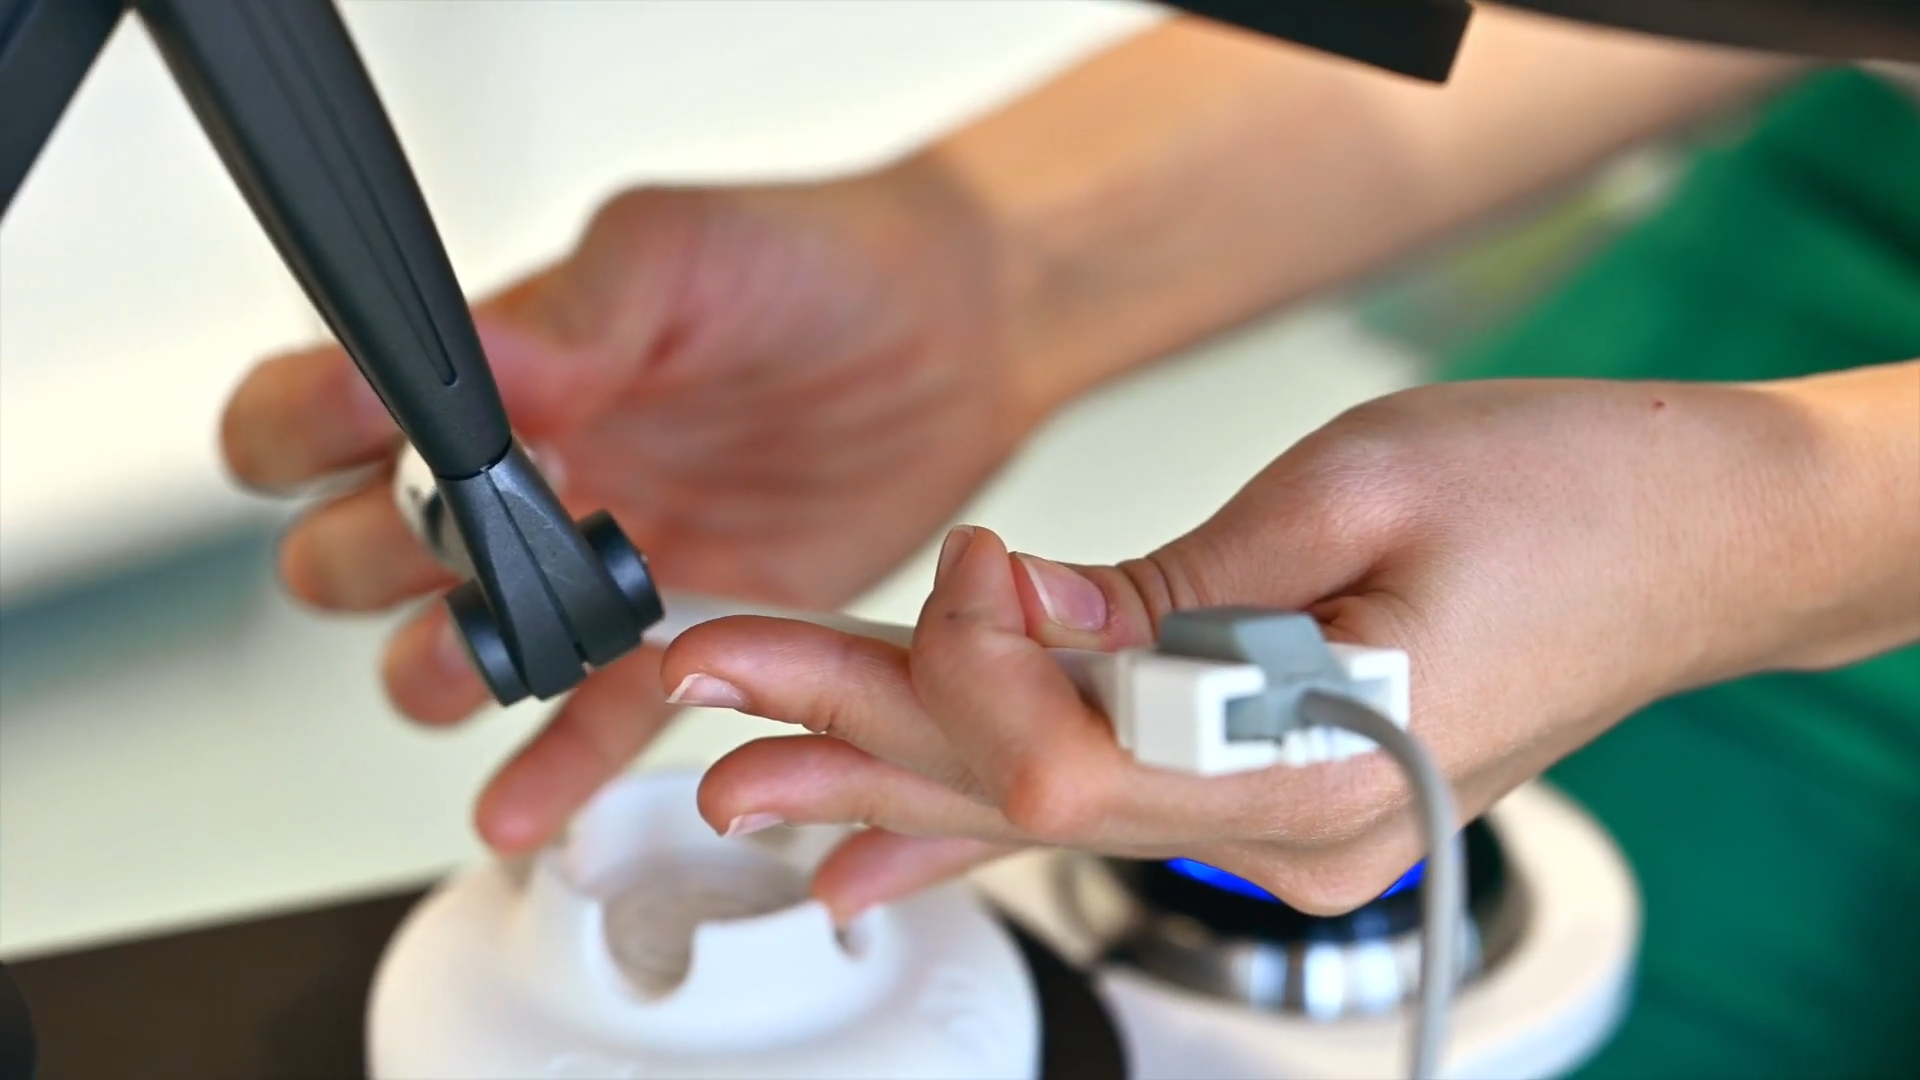
Concrètement, le dispositif se compose d'un écran, ou d'un casque de réalité virtuelle, couplé à un système haptique. Les étudiants peuvent donc faire leurs manipulations sur le patient virtuel grâce à un outil relié à un bras motorisé, qui retransmet la pression rencontrée en fonction de la matière. Dans le cas d'un jumeau numérique de dent, et plus généralement d'un outil dédié à des chirurgiens, la donnée de densité et donc de pression à exercer est en effet essentielle: «c'est ce qu'on appelle le contrôle moteur du chirurgien, explique Arnaud Cosson. Il sait au ressenti du toucher à quelle profondeur il est, quelle matière il appréhende. Il travaille dans certains cas presque à l'aveugle: l'information vient des doigts». De même, le chirurgien doit pouvoir travailler avec deux mains simultanément, puisqu'un chirurgien-dentiste manipule souvent un miroir. Le jumeau numérique de la salle d'opération réplique donc ces possibilités.
D'autres interactions particulières au domaine du vivant sont encore en cours d'exploration. «Nous sommes assez attendus sur le terrain de la simulation des comportements humains, mais c'est encore au stade de la recherche», précise le fondateur de HRV. Pour l'heure, les patients numériques sont capables de bouger la langue et la tête de façon à compliquer un peu la tâche des futurs chirurgiens-dentistes. De même, s'il est possible de simuler différents niveaux de densité, restituer la sensation de tissus mous, tels que la chair, ou les fluides, demeure impossible. Même chose pour les gestes qui demandent beaucoup de force, comme l'arrachage d'une dent. «Dans tous les cas, tempère Arnaud Cosson, l'utilisation de cet outil numérique reste une première étape dans l'apprentissage, car il faut à un moment donné pouvoir tenir en main les vrais outils.»